EDITORIAL NOTE
旋转式立体停车系统核心技术解析:智能车库如何实现车辆自动搬运与旋转停放
城市核心区停车位缺口持续扩大,传统自走式停车场每车位平均占地约25-30㎡,而旋转盘式立体停车可将单车位占地压缩至8-12㎡。但空间压缩只是第一步,真正的技术难点在于:如何在狭窄的钢结构井道内,让智能汽车搬运机器人完成高精度对接、平稳旋转与安全存放。这背后涉及机械传动、传感融合、调度算法等多个子系统的深度耦合。
一、旋转盘式立体停车的工作原理
旋转盘式立体停车的核心结构由中心旋转轴、多层泊位平台、升降通道和搬运机构组成。车辆驶入入口平台后,智能汽车搬运机器人通过梳齿或夹持式机构将车辆托起,配合升降系统将车辆送至目标楼层,再由旋转盘将泊位旋转至存取口完成入位。整个过程依赖伺服电机驱动,定位精度通常需控制在±5mm以内。
与传统的巷道堆垛式车库相比,旋转盘式方案省去了长距离横移通道,更适合狭长地块或既有建筑的地下空间改造。
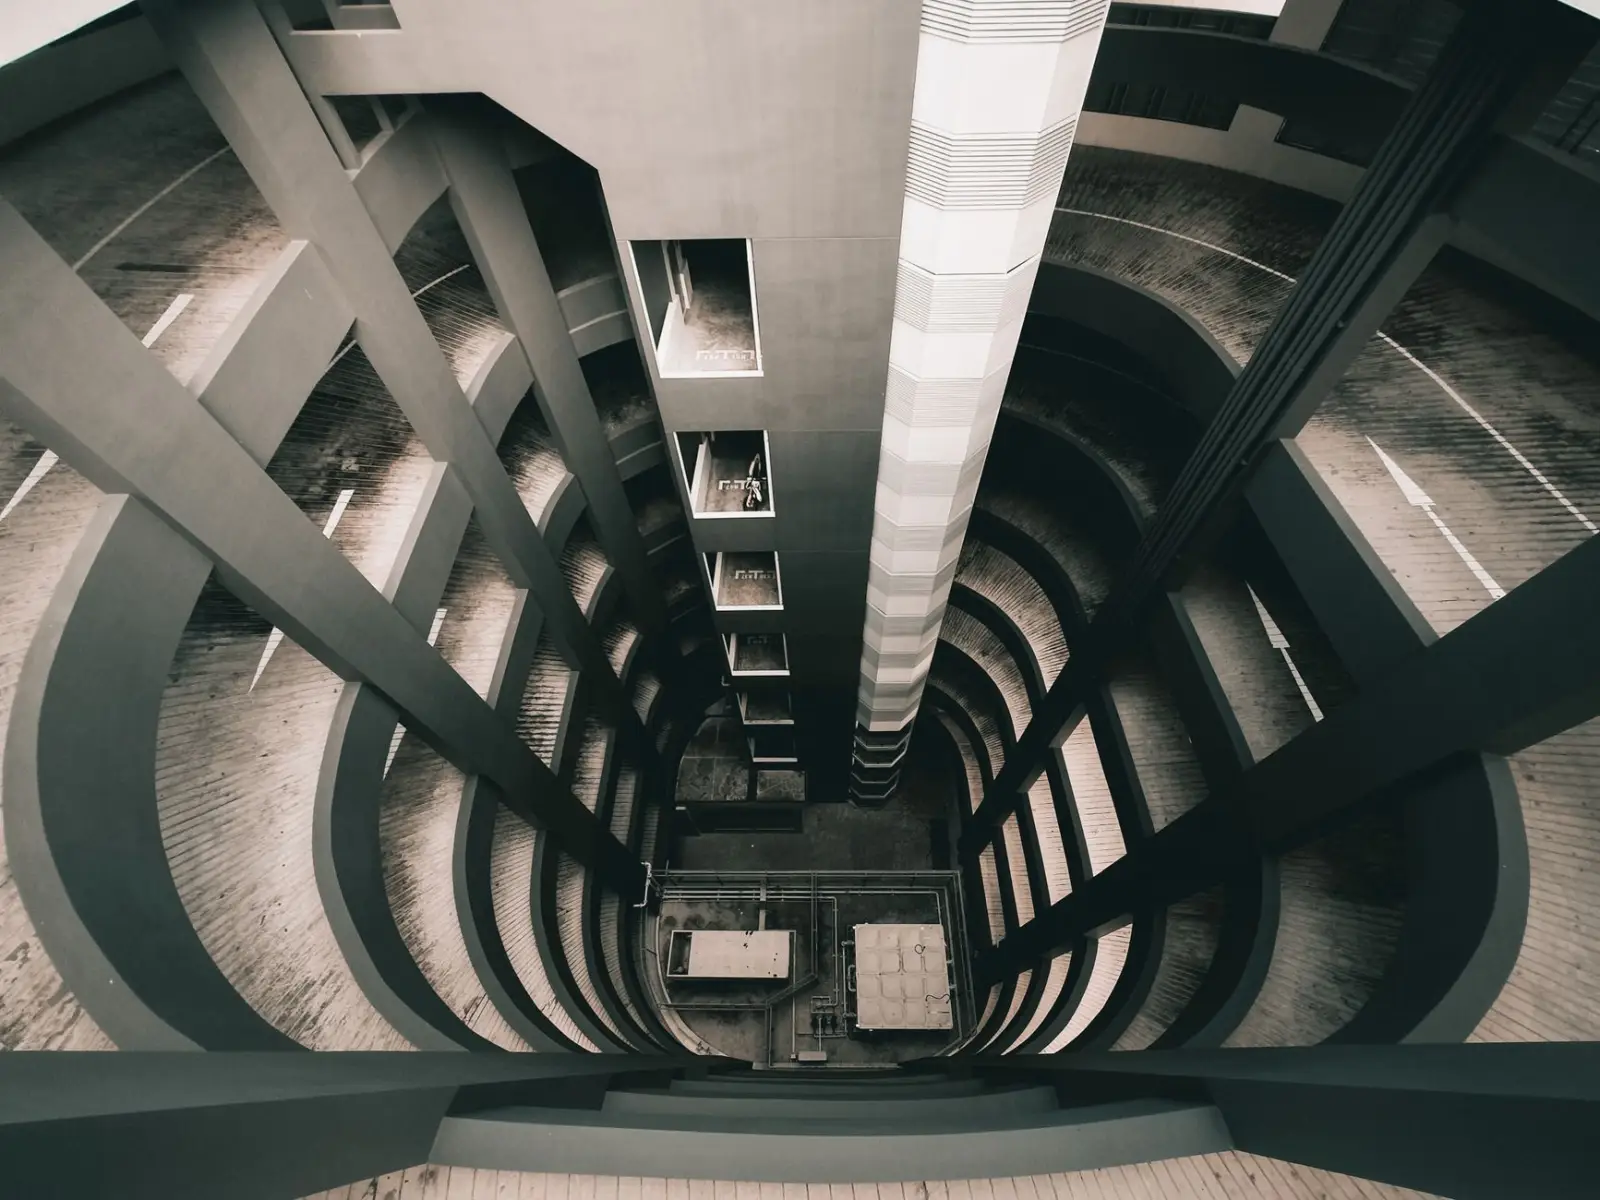
二、自动搬运与旋转停放的三大核心技术
一套成熟的智能停车场系统,其技术壁垒集中在以下环节:
- 高精度搬运机器人:采用激光SLAM与视觉辅助定位,机器人可在无轨环境下自主导航,对接误差小于3mm。夹持力动态调节,避免损伤轮胎或底盘。
- 旋转同步控制:多车位同时旋转时,需通过PLC与变频器实现扭矩均衡分配,防止因偏载导致机械卡滞。典型转速为1-2rpm,单次旋转定位时间不超过15秒。
- 调度与安全冗余:智能停车系统的调度层采用A*路径规划与实时冲突检测,配合光电对射、急停回路和机械限位三重保护,确保存取车零事故。
值得关注的是,部分智能停车系统公司已开始将数字孪生技术引入运维环节,通过实时映射设备状态,提前预警轴承磨损或钢丝绳疲劳。
三、工程实践中的关键建议
对于计划引入旋转盘式立体停车的项目方,以下几点值得纳入前期评估:
- 土建配合精度:预埋件水平偏差需≤2mm,否则后期旋转盘调平成本极高。
- 电力容量预留:单套搬运机器人峰值功率约15-22kW,需按同时运行台数核算变压器余量。
- 出入口动线设计:建议设置≥2个存取口,避免高峰期排队溢出至市政道路。
- 维保通道:井道内应预留检修爬梯与照明,否则单次故障排除时间可能翻倍。
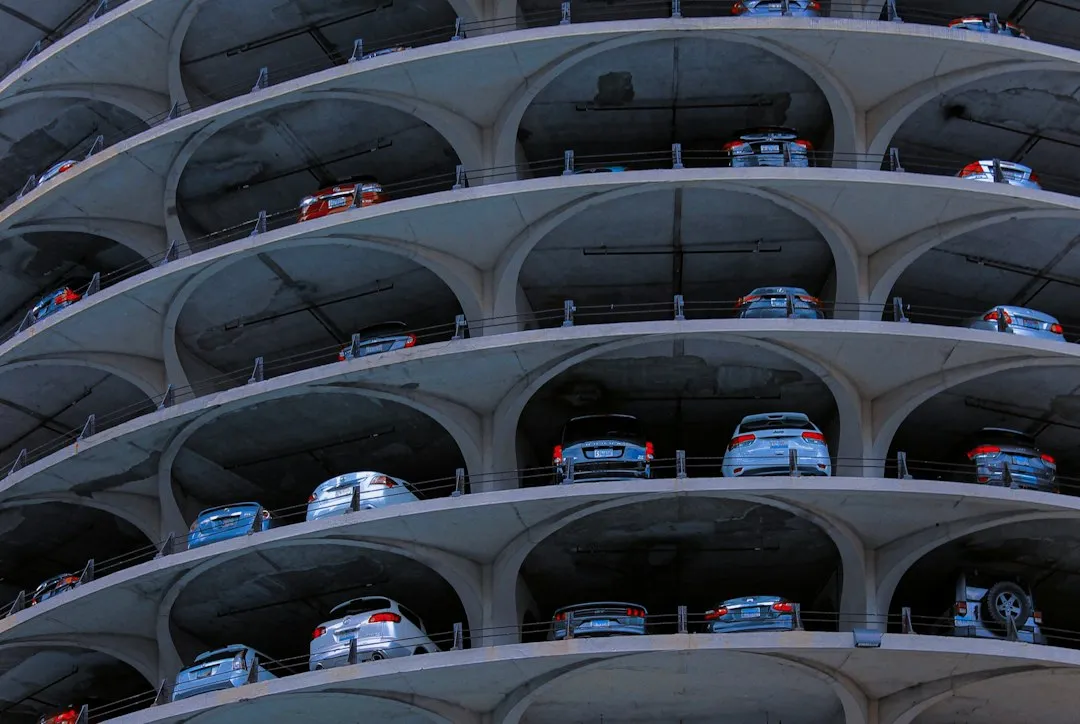
从行业趋势看,智能汽车搬运机器人正从单一搬运向“搬运+充电+检测”一体化演进。天津塞拉芬科技发展有限公司在旋转盘式立体停车领域持续投入研发,围绕搬运机器人的负载自适应与多机协同调度积累了多项工程经验。未来三到五年,随着老旧小区改造和城市更新政策推进,智能停车系统将从“可选配置”变为“基础设施标配”,而技术成熟度与售后响应速度,将是区分智能停车系统公司竞争力的核心分水岭。