EDITORIAL NOTE
旋转式智能车库系统技术解析:机械旋转模块与智能车辆平移系统的协同工作原理
城市核心区停车位缺口持续扩大,传统平面停车场土地利用效率已逼近物理极限。旋转盘式立体停车方案凭借垂直空间复用能力,成为破解高密度区域停车难题的重要技术路径。天津塞拉芬科技发展有限公司在智能停车场系统的工程实践中发现,真正决定这类系统运行效率与可靠性的,并非单一的机械结构,而是旋转模块与车辆平移系统之间的协同精度。
机械旋转模块的传动逻辑与定位精度
旋转盘式立体停车的核心执行单元是环形回转平台,其传动通常采用回转支承配合伺服电机减速机方案。平台在满载工况下的角位移误差需控制在±0.05°以内,否则车辆进出时轮胎与载车板的对中偏差会显著增加。工程实践中,编码器反馈与机械限位双重校验是标配做法——单一编码器信号在钢缆蠕变或齿隙累积后容易产生漂移,而机械限位提供绝对零点校准。
值得关注的是,旋转模块的启停曲线直接影响钢结构疲劳寿命。采用S形加减速曲线可将启动冲击降低约30%,这对日均运转200次以上的高频场景尤为关键。
智能汽车搬运机器人的对接策略
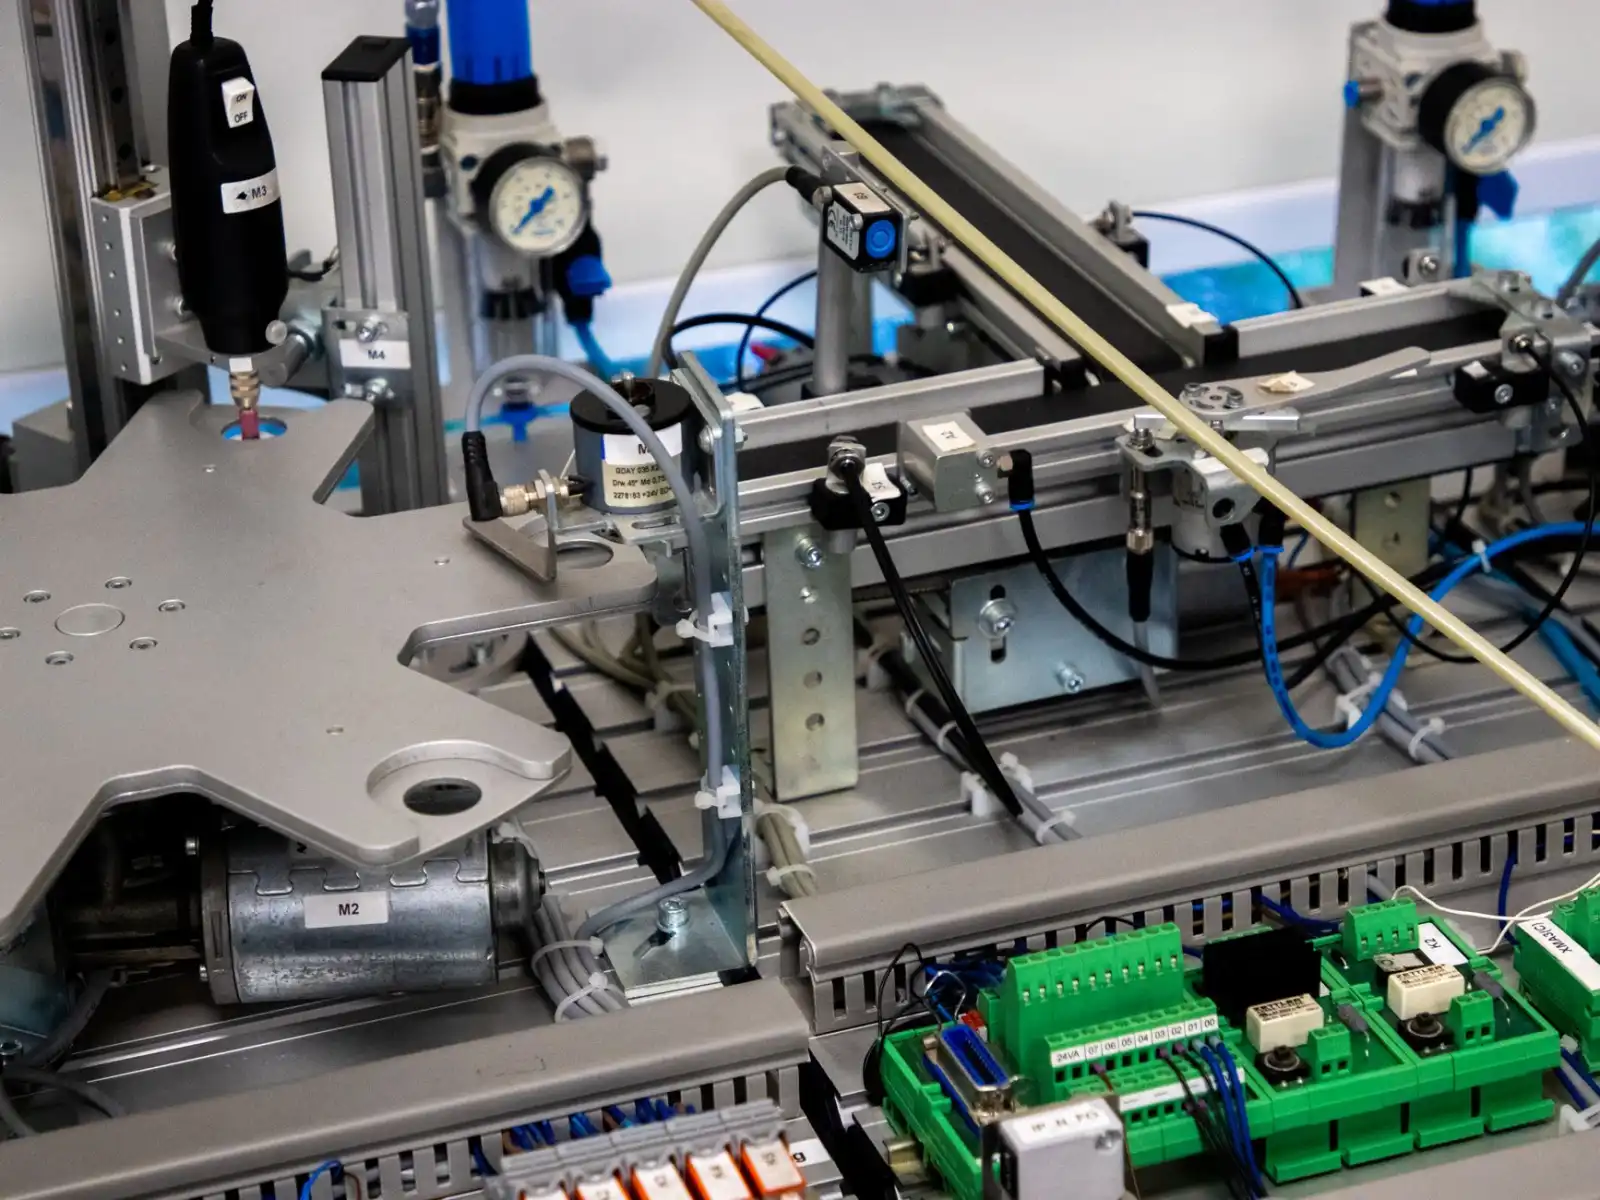
智能汽车搬运机器人承担车辆从入口到旋转平台的短距接驳任务。协同工作的难点在于:搬运机器人的举升平台与旋转盘载车板之间存在动态对接窗口。当旋转平台尚未完成锁止时,机器人必须等待到位信号;而锁止完成后,两者之间的间隙公差需控制在5mm以内才能保证顺利交接。
塞拉芬在多个智能停车系统项目中采用的策略是分段握手协议:
- 旋转平台到达目标角度后发送“粗到位”信号,机器人开始接近
- 平台锁止销插入到位后发送“精到位”信号,机器人执行举升对接
- 载车板压力传感器确认车辆完全转移后,双方各自释放
这套协议将单次交接时间压缩至12秒以内,同时避免了因信号竞争导致的机械干涉。
协同调度的数据层支撑
机械层面的配合需要调度算法在数据层做前瞻性排程。一个典型场景是早高峰连续入场:若旋转平台每次都需要从零位重新定位,平均等待时间将增加40%以上。智能停车场系统的调度引擎会预判未来3-5辆车的目标层位,提前将旋转平台预置到最优角度区间,实现“车未到、盘先转”。
实际运行数据显示,引入预排程策略后,高峰期单车平均入库时间从85秒降至52秒,设备有效利用率提升约22%。这也是选择智能停车系统公司时值得重点考察的技术指标——调度算法的成熟度往往比硬件参数更能拉开差距。
旋转机械与搬运机器人的协同,本质上是把“转”和“移”两个自由度的时序耦合做到毫秒级对齐。对于正在评估智能停车系统方案的业主方而言,建议重点关注供应商在握手协议设计、预排程算法和故障降级策略三个维度的工程积累,而非仅仅比较车位数量和钢结构用钢量。天津塞拉芬科技发展有限公司持续在旋转盘式立体停车与智能汽车搬运机器人的协同控制领域投入研发,为高密度城区提供可落地的智能停车系统解决方案。