EDITORIAL NOTE
旋转式立体停车系统技术解析:智能车库如何实现车辆平移与升降协同
在土地资源日益紧张的今天,传统平面停车场已难以满足城市高密度区域的停车需求。旋转盘式立体停车系统作为一种新兴解决方案,正逐步进入商业综合体、医院和老旧小区改造项目。然而,许多业主方在考察智能停车系统时,往往只关注车位数量,却忽略了平移与升降协同动作背后的技术复杂度——这恰恰决定了设备长期运行的可靠性与存取车效率。
为什么旋转盘式结构对协同控制要求更高
旋转盘式立体停车区别于传统巷道堆垛式的一个关键点在于:车辆在进入泊位前需经过旋转对中,使车身与载车板轴线对齐,再由智能汽车搬运机器人或梳齿机构完成横向平移与垂直升降的复合动作。这一过程中,旋转盘的角位移、升降机的同步精度、平移机构的定位误差必须控制在毫米级,否则极易引发车辆轮胎侧滑或载车板卡滞。
造成这一现象的根本原因在于,旋转盘式结构将三个运动维度(旋转、平移、升降)耦合在同一机械框架内,任何一个轴的微小偏差都会被放大到车辆姿态上。因此,控制系统的实时性要求远高于单一运动形式的车库。
运动协同的核心技术环节
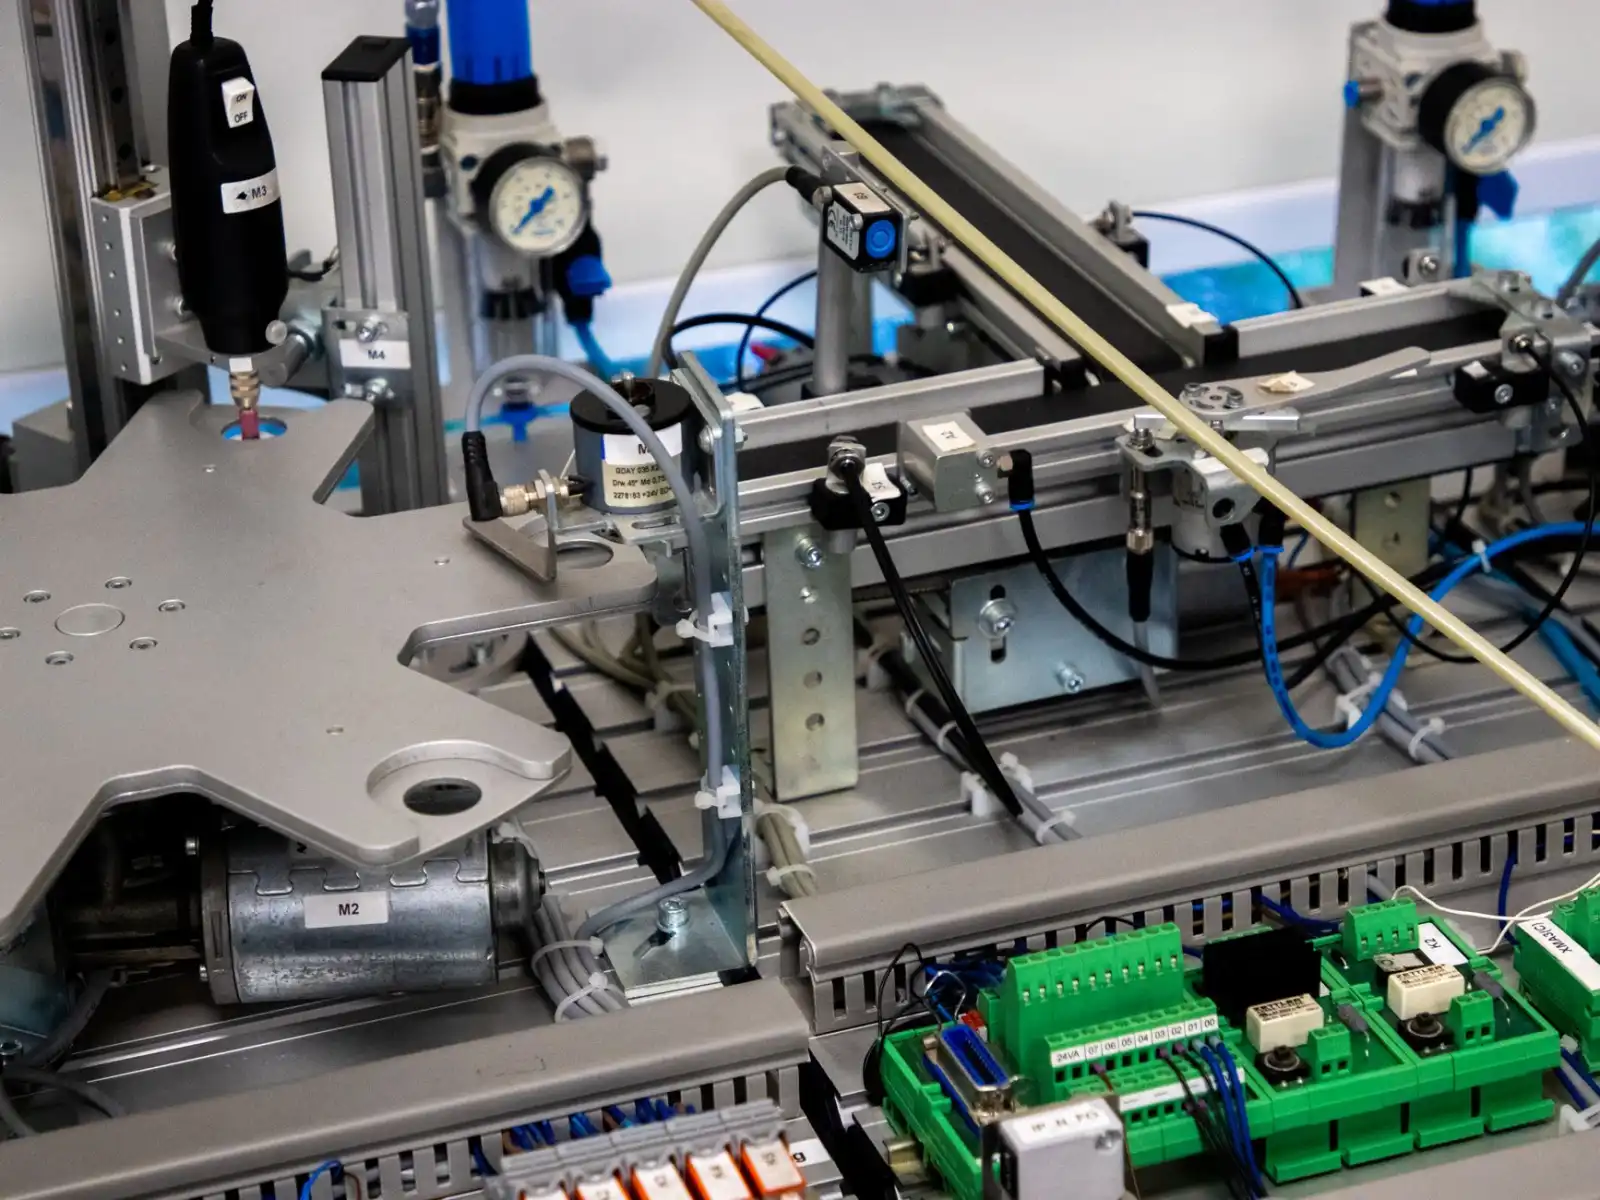
- 伺服闭环与编码器反馈:升降与平移轴普遍采用绝对值编码器,配合变频器实现位置闭环,重复定位精度通常需达到±3mm以内。
- 旋转盘对中算法:通过光电传感器阵列检测车辆轮廓,动态调整旋转角度,避免因车辆停放偏斜导致的搬运失败。
- 安全互锁逻辑:升降未到位时平移机构禁止动作,旋转盘未锁止时禁止升降,互锁由PLC与安全继电器双重保障。
平移与升降的时序协同如何影响存取车节拍
存取车时间直接影响用户体验和车流吞吐量。以常见的两层旋转盘式智能停车场系统为例,一次完整取车流程包含:旋转盘对中(约8~12秒)、升降机下降(约15~20秒)、平移机构横移(约10~15秒)、车辆驶出。若时序编排不当,各动作串行等待,单次取车可能超过90秒;而通过动作重叠优化——例如在升降下降的同时预启动平移机构的就位检测——可将节拍压缩至60秒以内。
这要求控制系统具备任务队列调度能力,而非简单的顺序执行。专业的智能停车系统公司通常会在PLC上层部署调度算法,根据实时车位状态和呼车请求动态分配动作优先级。
机械结构与控制策略的匹配对比
目前市场上主流的搬运方式分为梳齿交换与载车板交换两类。梳齿式智能汽车搬运机器人无需载车板,平移动作更轻量,但对车辆底盘高度和轮胎位置敏感;载车板式则对车辆适应性更好,但升降负载更大,对钢丝绳或链条的同步性要求更高。业主方在选型时,应结合车型分布和日均存取频次综合评估,而非单纯比较价格。
给业主方的几点技术建议
- 考察智能停车系统时,要求供应商提供平移与升降轴的定位精度检测报告,而非仅看车位数量。
- 关注控制系统的互锁逻辑是否通过第三方安全认证,这关系到长期运行的事故风险。
- 对于旋转盘式立体停车项目,预留足够的对中缓冲区域,避免车辆入口与旋转盘距离过近影响对中算法。
天津塞拉芬科技发展有限公司在旋转盘式立体停车与智能搬运机器人集成方面积累了多个落地项目经验,如需进一步了解技术选型与场地适配方案,欢迎通过网站技术支持栏目与我们沟通。