EDITORIAL NOTE
天津塞拉芬科技旋转式立体停车系统技术架构与核心模块解析
城市核心区停车位缺口持续扩大,传统平面停车场土地利用效率已逼近物理极限。如何在有限占地内实现泊位数量倍增,同时保证存取车效率与运行可靠性,成为行业必须回答的问题。旋转式立体停车系统正是在这一背景下进入主流视野的技术路线。
目前国内智能停车系统市场呈现明显的技术分化:简易升降类产品占据存量改造主力,而全自动仓储式系统则成为新建项目的主流选择。作为深耕该领域的智能停车系统公司,天津塞拉芬科技在旋转盘式立体停车与智能搬运技术的融合上积累了完整的工程经验。
核心模块一:旋转盘式承载平台
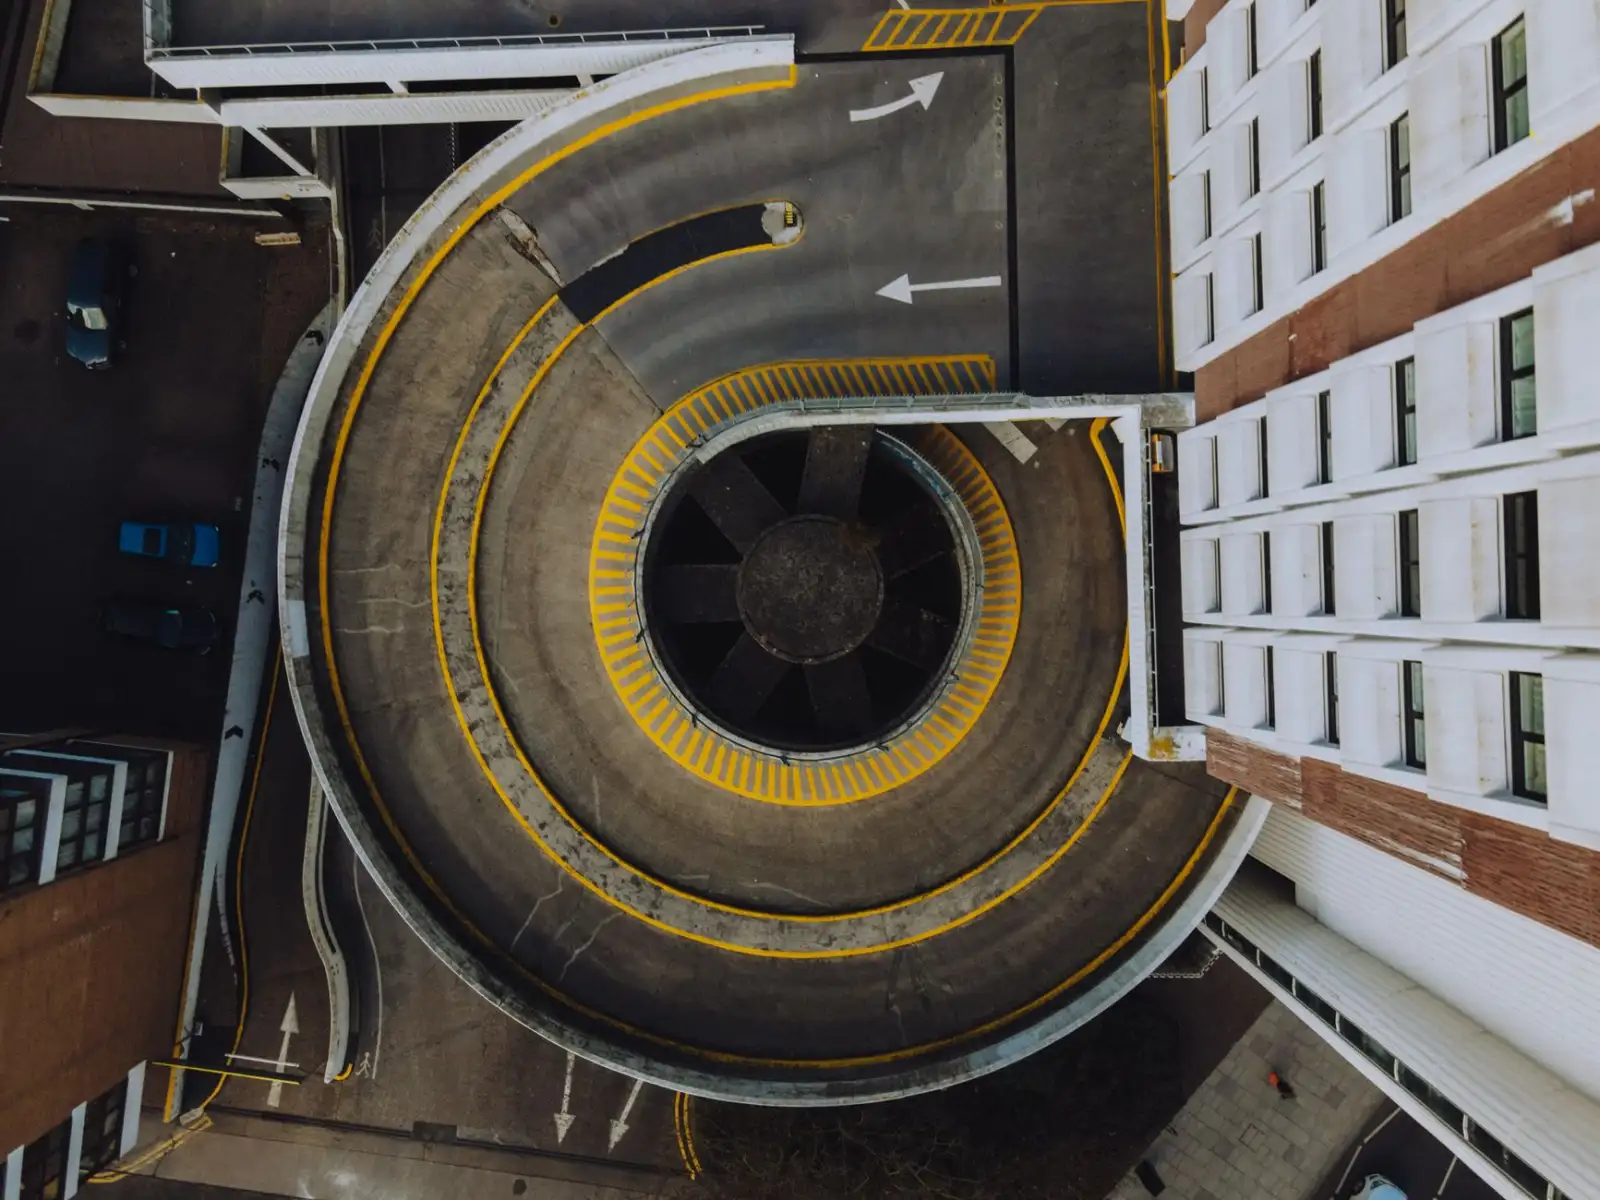
旋转盘式立体停车区别于传统升降横移的关键,在于其以垂直旋转运动替代水平横移。车辆驶入指定泊位后,承载盘在驱动单元作用下沿环形轨道旋转至目标层位。该结构的优势在于单次动作即可完成层间转移,减少了多轴联动的机械复杂度。
塞拉芬科技采用模块化盘体设计,单盘额定载荷覆盖2000kg至3000kg,适配SUV及新能源车型。驱动系统选用伺服电机配合行星减速机,定位精度控制在±3mm以内,确保车辆进出盘面无颠簸感。
核心模块二:智能汽车搬运机器人协同调度
泊位与出入口之间的“最后一公里”搬运,由智能汽车搬运机器人完成。机器人通过激光SLAM与视觉融合定位,在车库内部自主导航,配合旋转盘实现“机器人取车—盘体旋转—机器人送车”的闭环流程。
- 定位层:UWB室内定位与二维码地标双重校验,重复定位精度±5mm
- 执行层:抱夹式或梳齿式搬运机构,适配不同底盘高度
- 调度层:基于实时任务队列的多机协同算法,支持8台机器人并行作业
这套智能停车场系统的核心价值在于:将存取车平均等待时间压缩至90秒以内,较传统升降横移类产品提升约40%的周转效率。
从工程实践看,旋转盘式立体停车的落地效果高度依赖前期土建配合与机电接口预留。建议在方案阶段就明确三项参数:泊位层高、盘体旋转半径、机器人充电桩位置。塞拉芬科技在项目交付中采用BIM正向设计,将机械、电气、消防管线在数字模型中完成碰撞检测,减少现场返工。
运维层面,系统内置预测性维护模块,对电机电流、轨道磨损、机器人电池健康度进行实时监测,异常数据自动推送至运维平台。这套机制让智能停车系统的全生命周期成本更加可控。
随着城市更新与老旧小区改造提速,旋转式立体停车系统正在从商业综合体向医院、交通枢纽、住宅配套等场景渗透。与智能汽车搬运机器人的深度耦合,让停车库从“静态存储空间”升级为“动态调度节点”。天津塞拉芬科技持续迭代盘体结构与调度算法,为行业提供可复制的技术范本。