EDITORIAL NOTE
智能汽车搬运机器人在旋转式立体停车系统中的技术原理与应用解析
城市核心区停车位缺口持续扩大,传统自走式停车场每车位平均需要25-30㎡建筑面积,而旋转盘式立体停车通过垂直堆叠与旋转调度,可将单车位面积压缩至12-15㎡。但空间效率的提升也带来了新问题:驾驶员在狭窄的旋转平台上完成倒车入库的难度陡增。智能汽车搬运机器人正是为解决这一矛盾而生的技术方案,也是当前智能停车系统升级迭代的关键方向。
旋转盘式立体停车与搬运机器人的协同逻辑
旋转盘式立体停车的核心结构是中央旋转平台配合周边辐射状泊位。传统模式下,车辆驶入旋转平台后由驾驶员自行对准泊位方向,平台旋转至目标角度后再倒车入位。这一过程对驾驶技术要求高,且平均耗时超过90秒。
引入智能汽车搬运机器人后,流程被重构为:车辆驶入交接区→机器人通过激光SLAM与视觉融合定位识别车辆底盘姿态→梳齿式或夹持式机构将车辆抬升→机器人沿预设路径将车辆送入旋转平台→平台旋转至目标泊位后机器人完成最终放置。整个过程驾驶员无需进入泊位区域,平均耗时压缩至45-60秒。
搬运机器人的核心技术模块
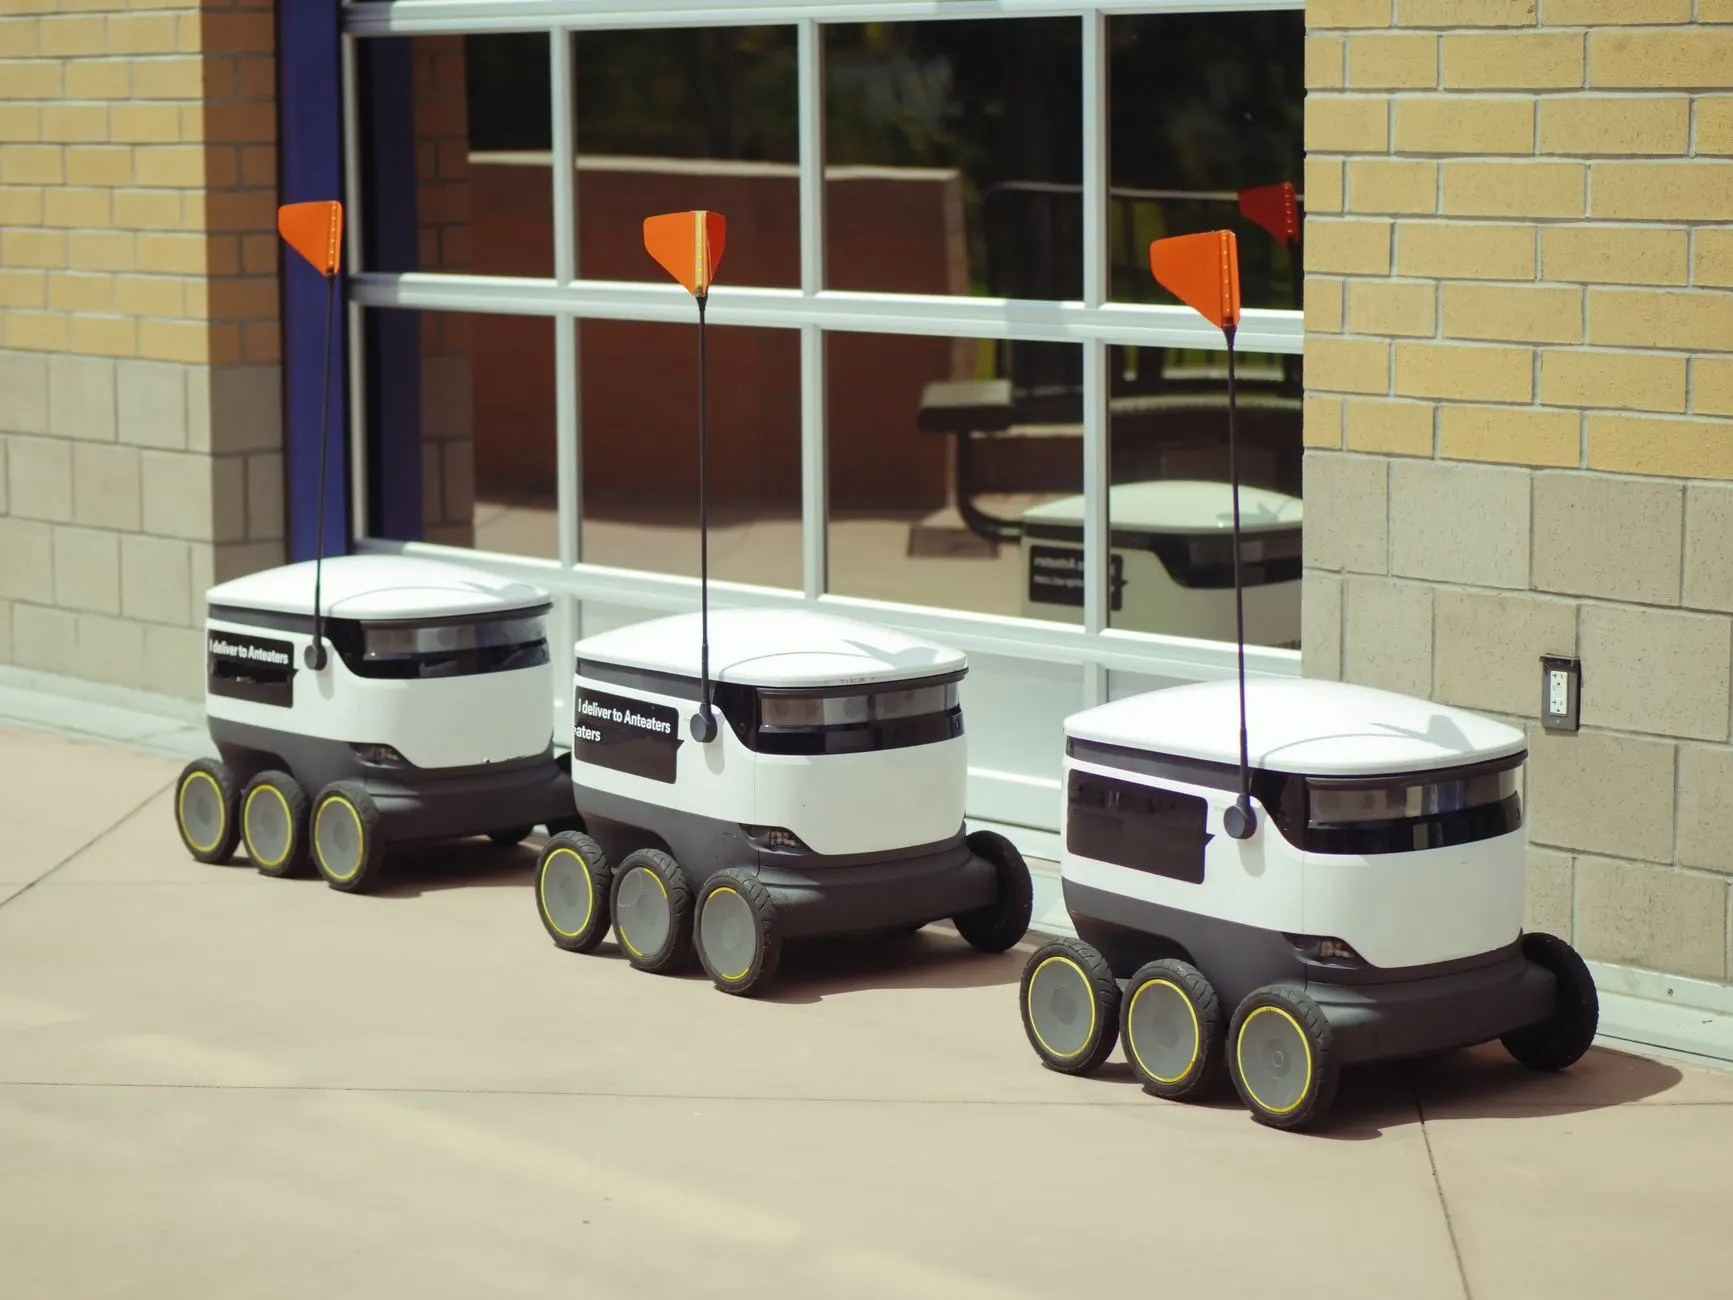
一台成熟的搬运机器人需要同时解决定位、承载、调度三个层面的问题:
- 定位层:采用16线激光雷达+双目视觉+UWB室内定位的组合方案,在旋转平台运动状态下仍能保持±10mm的定位精度
- 承载层:梳齿式机构对车辆底盘无损伤,适配轴距2200-3200mm的乘用车,单机额定载荷2500kg
- 调度层:多机协同依赖中央调度系统,通过A*算法与时间窗约束避免机器人路径冲突
天津塞拉芬科技发展有限公司在智能停车场系统集成中,将机器人调度与旋转平台控制纳入统一PLC架构,减少了通信延迟带来的节拍损失。
实操中的关键参数与选型参考
对于计划部署旋转盘式立体停车的项目方,以下参数直接影响搬运机器人的选型与系统效率:
- 交接区面积:建议不小于6m×4m,确保车辆停正后机器人有足够的进入空间
- 机器人数量配比:每80-120个泊位配置1台搬运机器人,高峰时段可通过增加机器人提升吞吐量
- 旋转平台转速:通常设定为2-3rpm,转速过高会导致机器人定位系统产生累积误差
- 充电策略:采用机会充电模式,机器人空闲即返回充电桩,单次充电可连续工作4-6小时
与传统自走式停车的数据对比
以一个200泊位的项目为例:传统自走式停车场需要约5000㎡建筑面积,高峰时段出入口排队时间约8-12分钟;采用旋转盘式立体停车配合智能汽车搬运机器人后,建筑面积降至2800㎡左右,平均存取车时间控制在90秒以内。对于智能停车系统公司而言,这种方案在土地成本高企的一二线城市核心区具有明显的经济性优势。
旋转盘式立体停车与搬运机器人的结合,本质上是用机器替代了驾驶员在狭窄空间中的低效操作。随着AGV核心部件国产化率提升,搬运机器人单机成本已从2019年的约35万元降至当前的18-22万元区间,投资回收期缩短至3-4年。对于正在规划智能停车系统升级的运营商,这一技术路线的成熟度已足以支撑规模化部署。