CONTENT DETAIL
旋转式智能车库系统技术解析:机械旋转模块与智能车辆平移系统如何协同工作
在土地资源日益紧张的今天,传统停车场平面铺开的模式已难以为继。旋转盘式立体停车技术通过机械旋转模块与智能车辆平移系统的深度耦合,将单位面积的停车容量提升至传统方案的2.5倍以上。对于寻求空间突破的开发商与物业方而言,理解这两大核心模块的协同逻辑,是评估智能停车系统适用性的关键一步。
核心模块的技术拆解
机械旋转模块承担垂直维度的车位调度,通常采用行星齿轮减速电机驱动,配合回转支承实现360°连续旋转,定位精度需控制在±3mm以内。而智能车辆平移系统则负责水平方向的对接,由伺服电机驱动滚珠丝杠或同步带机构完成车辆的横向移载。两者在控制层通过PLC与上位机实时通讯,确保旋转到位信号与平移启动指令的时序误差不超过50ms。
值得关注的是,智能汽车搬运机器人在部分高端方案中已替代传统梳齿交换结构。这类机器人自带激光导航与液压顶升模块,可潜入车底完成抓取,将旋转模块与平移系统的物理接口简化为标准化的车位平台,大幅降低机械磨损率。
协同作业的时序逻辑与实操要点
车辆入库时,系统首先由智能停车场系统分配目标车位坐标,旋转盘将空位转至出入口层,平移机构同步将载车板横移至交接区。整个流程的节拍设计需考虑电机加减速曲线——旋转模块的角加速度建议控制在0.8 rad/s²以下,避免车辆晃动引发的传感器误报。
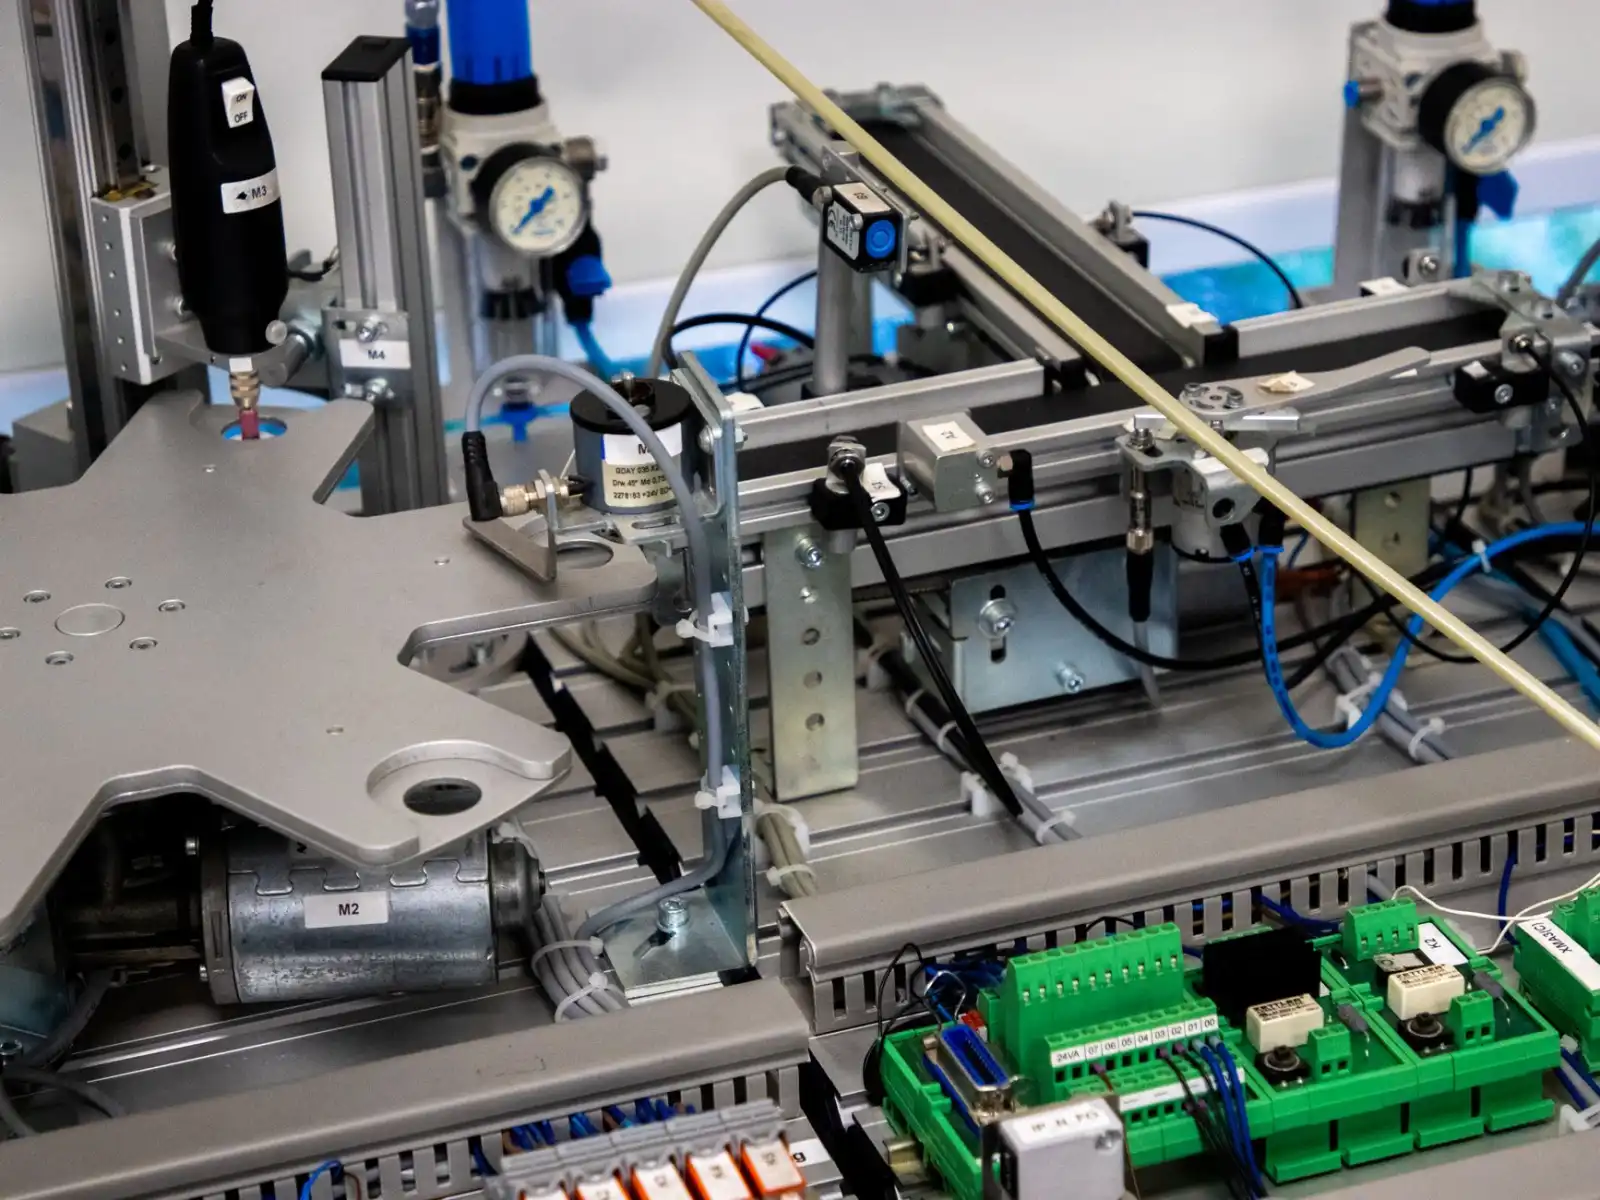
运维层面,建议每季度对旋转支承的润滑脂状态进行抽样检测,并将平移导轨的平行度误差校准至0.5mm/m以内。对于智能停车系统公司而言,交付前的联动调试应模拟不少于200次连续存取循环,验证两大模块在峰值负载下的协同稳定性。
性能数据对比与选型参考
以12车位配置的旋转盘式立体停车单元为例,机械旋转模块单次定位耗时约18秒,平移系统横移一个车位约12秒,协同完成一次存车平均耗时45秒,取车约50秒。相较传统巷道堆垛式方案,其出入口等待时间缩短约30%,且无需预留专门的巷道空间。
- 空间效率:单位面积车位密度提升至2.5-3.0个/100㎡
- 定位精度:旋转模块±3mm,平移模块±2mm
- 连续运行噪音:控制在65dB(A)以内
天津塞拉芬科技发展有限公司在旋转盘式立体停车方案的工程实践中,将机械旋转模块与智能车辆平移系统的协同控制作为核心优化方向,通过模块化设计与实时通讯架构,为不同场地条件提供可适配的智能停车系统解决方案。理解这两大模块的协同边界,有助于项目方在前期规划阶段做出更精准的技术选型判断。