CONTENT DETAIL
旋转式智能停车系统技术解析:机械旋转模块与智能车辆平移系统的协同工作原理
城市核心区土地成本持续攀升,传统平面停车场每车位占地约25-30㎡,而旋转盘式立体停车可将单位面积停车容量提升2-3倍。这一数字背后,是机械旋转模块与智能车辆平移系统的精密协同——前者负责垂直维度的空间重构,后者解决水平维度的精准对接。天津塞拉芬科技发展有限公司在智能停车系统的工程实践中,积累了一套值得拆解的技术逻辑。
机械旋转模块:空间折叠的力学基础
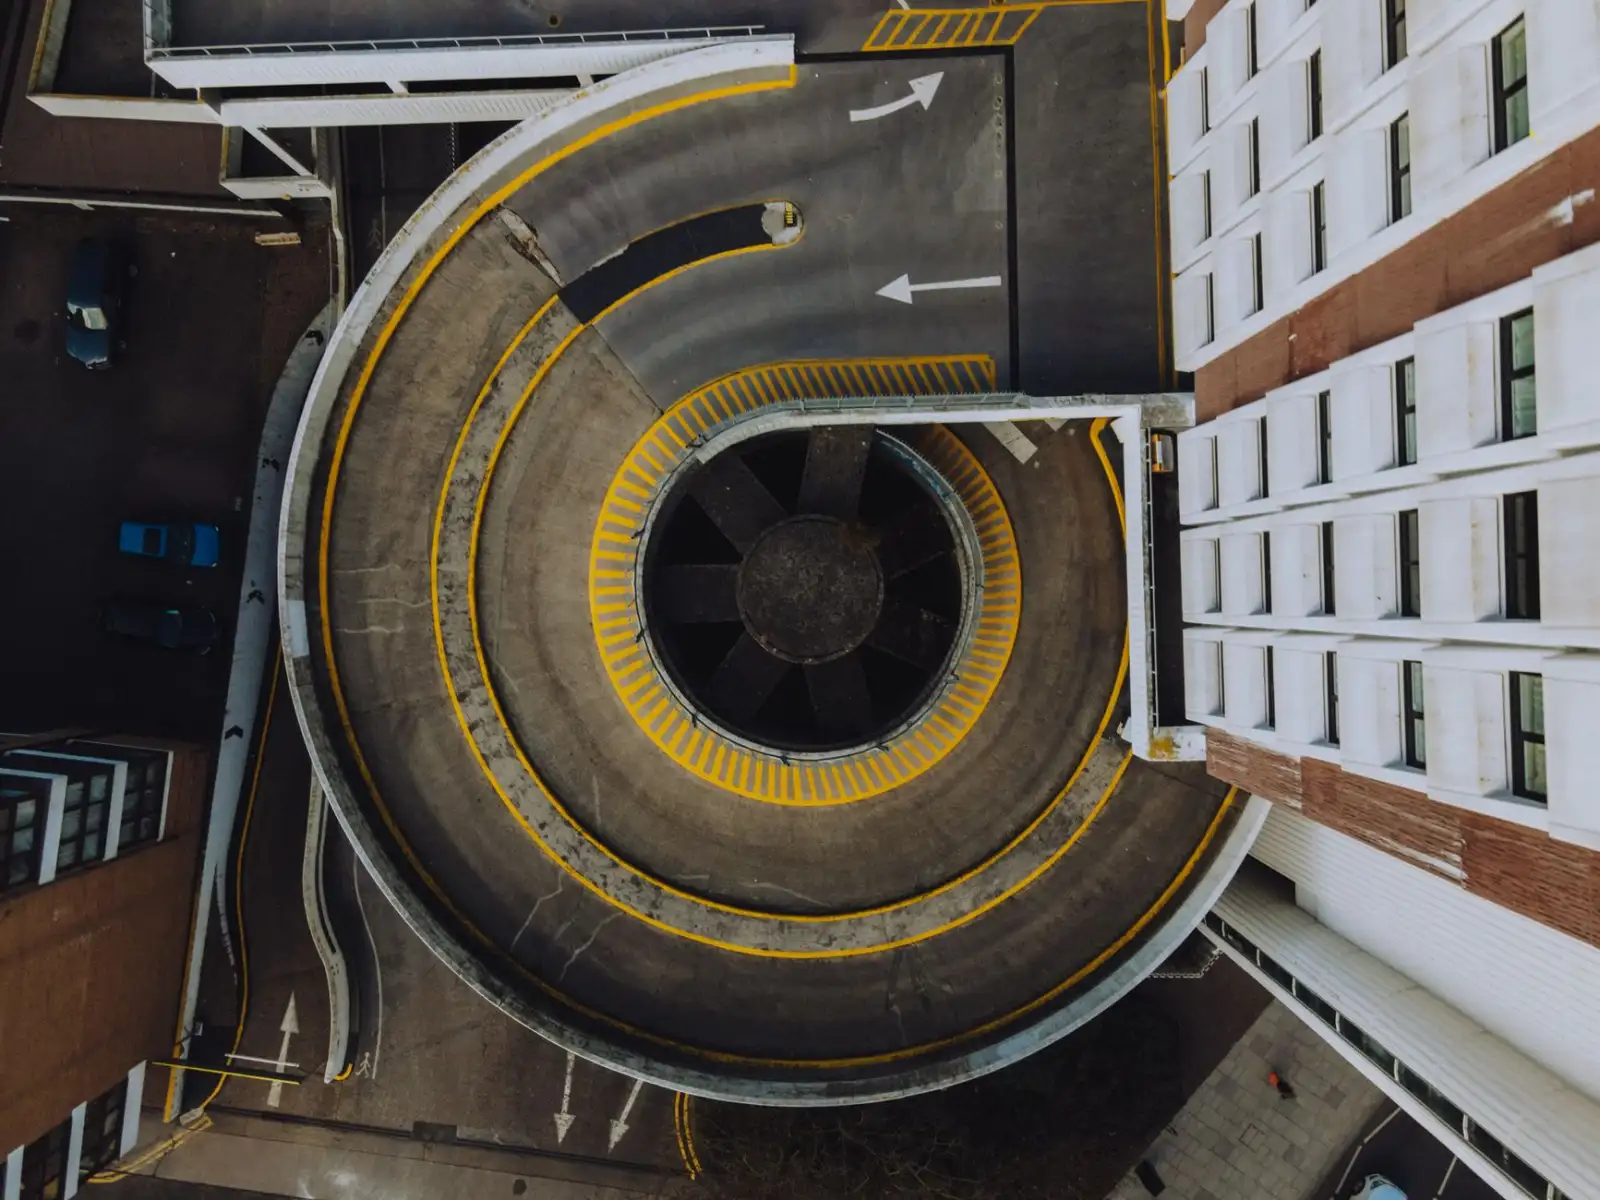
旋转盘式立体停车的核心在于一个可正反转的环形载车盘结构。其驱动单元通常采用蜗轮蜗杆减速电机配合外齿圈传动,速比控制在1:80至1:120之间,确保旋转扭矩充足且具备自锁能力。载车盘直径根据车型适配,常见规格为5.2m和5.8m两种,对应承重分别为2.2t和2.8t。
旋转模块的关键工艺难点不在旋转本身,而在停位精度控制。载车盘每次旋转到位后,锁止销的重复定位误差需控制在±3mm以内,否则将直接影响后续搬运机器人的对接成功率。塞拉芬采用编码器+接近开关双重校验方案,配合液压缓冲器吸收旋转惯性,使停位冲击控制在0.3g以下。
智能汽车搬运机器人的对接逻辑
智能汽车搬运机器人是连接旋转模块与泊车位的关键执行单元。其工作流程可拆解为:激光SLAM导航至载车盘对接位→梳齿架举升车辆→平移至目标泊位→下降放置。整个过程对时间敏感——从车辆驶入到完成存放,行业主流水平为90-120秒。
协同精度的核心在于通讯时序与机械容差的匹配。旋转盘停稳信号发出后,搬运机器人需在0.5秒内接收坐标数据并启动路径规划。塞拉芬的智能停车场系统采用工业级CAN总线通讯,延迟控制在20ms以内,配合梳齿架的浮动对中机构(容差±15mm),有效降低了对接失败率。
- 举升高度:梳齿架举升行程180-220mm,适配绝大多数轿车底盘高度
- 行走速度:空载1.5m/s,满载0.8m/s,兼顾效率与安全
- 电池续航:磷酸铁锂电池组,单次充电连续作业≥6小时
协同效率的数据对比
以12车位旋转盘式立体停车单元为例,对比传统自走式停车场的关键指标:
存取车平均耗时方面,自走式约需180-240秒(含寻位与步行),旋转盘+搬运机器人方案约100-130秒;单位车位占地方面,自走式约28㎡,旋转方案约12㎡;高峰时段通行能力方面,旋转方案因采用并行调度算法,每小时可完成40-50次存取操作,较自走式提升约35%。这些数据来自塞拉芬在天津多个商业综合体的实际运营统计,具备工程参考价值。
作为深耕智能停车系统领域的智能停车系统公司,天津塞拉芬科技发展有限公司在旋转模块与搬运机器人的协同控制上持续迭代。从机械精度到通讯时序,从单机可靠性到系统调度效率,每一个环节的优化都指向同一个目标:让有限的城市空间承载更高效的停车能力。对于正在评估停车场改造方案的项目方而言,理解这套协同原理,是做出合理技术选型的前提。